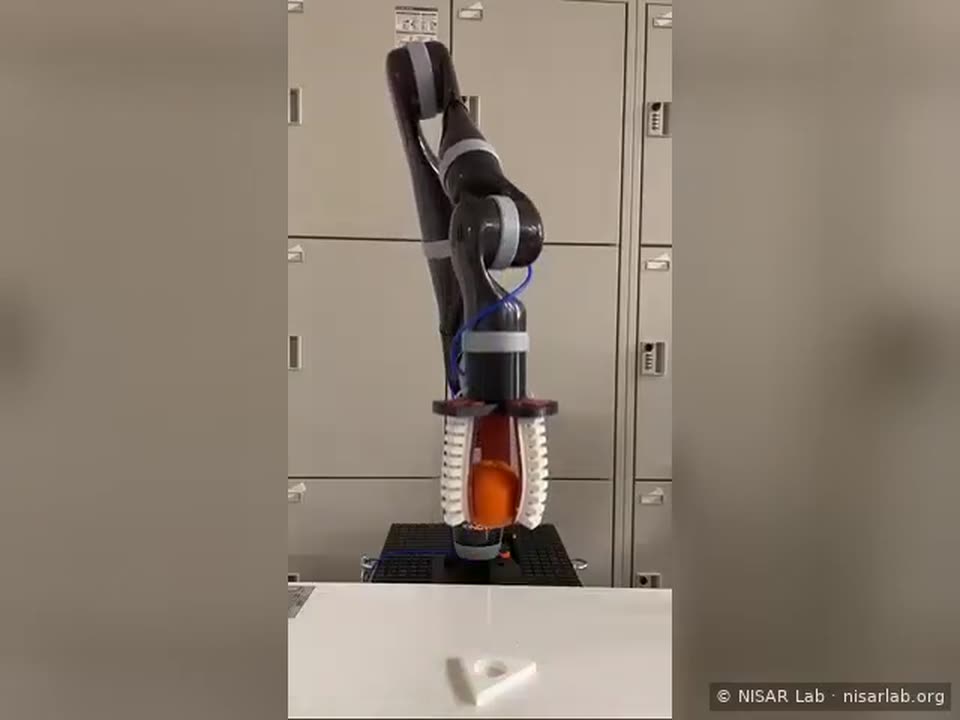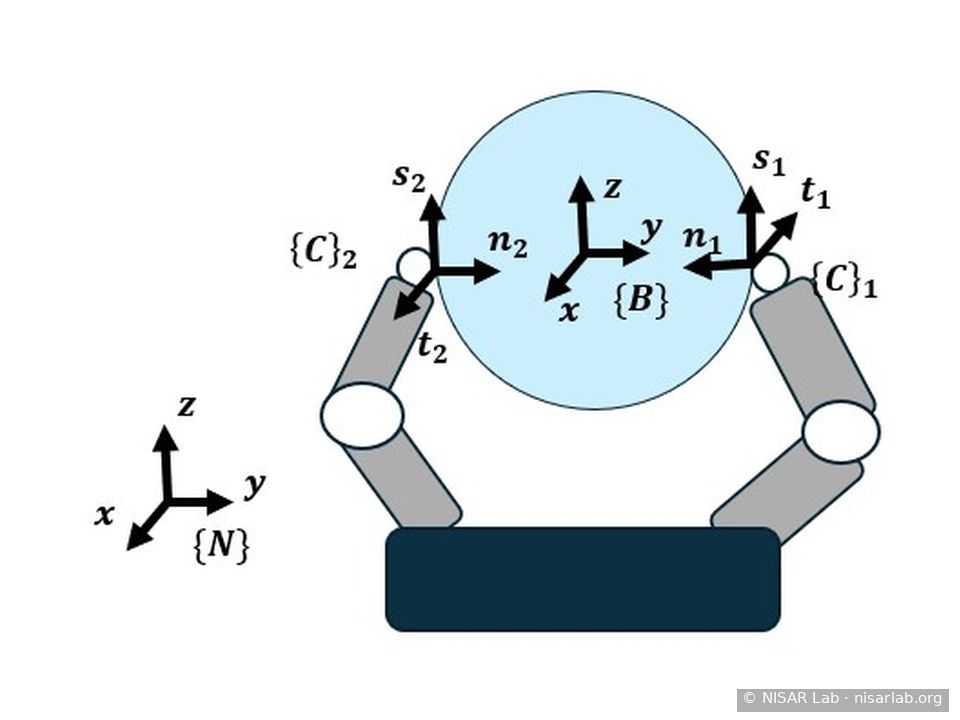
ロボットの把持を評価するための、理論と実用をつなぐフレームワークです。硬指接触モデルのもとで安定した3次元把持には、同一平面上にない4つの接触点が最低限必要であることを示しました。また、安定性・器用さ・等方性を一つの指標にまとめた把持品質指標(GQI)を提案しました。
論文・発表(英語)
1
G. J. A. G. Nanayakkara, P. Suriyasomboon, S. Nisar
30th Int. Symposium on Artificial Life and Robotics (AROB) 2025
2
A Minimal-Contact Grasp Stability Framework for Robust Robotic Grasping Thesis
G. G. Nanayakkara
Bachelor's thesis (Lab Project), Kyoto University of Advanced Science, Kyoto, Japan · Advisor: S. Nisar
3
G. G. Nanayakkara, K. Meitani, J. Char, F. Haque, N. Ranadive, A. Majumder, S. Nisar
42nd Annual Conf. of the Robotics Society of Japan (RSJ) 2024