FDM方式の3Dプリントを高速化するための、俊敏なリニアアクチュエーターシステムを設計・開発しました。造形経路を追従するガントリーで動作を実証しています。

論文・発表(英語)
1
J. Char, K. Meitani, G. G. Nanayakkara, N. Ranadive, A. Majumder, F. Haque, N. Prévost, S. Nisar
42nd Annual Conf. of the Robotics Society of Japan (RSJ) 2024
FDM方式の3Dプリントを高速化するための、俊敏なリニアアクチュエーターシステムを設計・開発しました。造形経路を追従するガントリーで動作を実証しています。
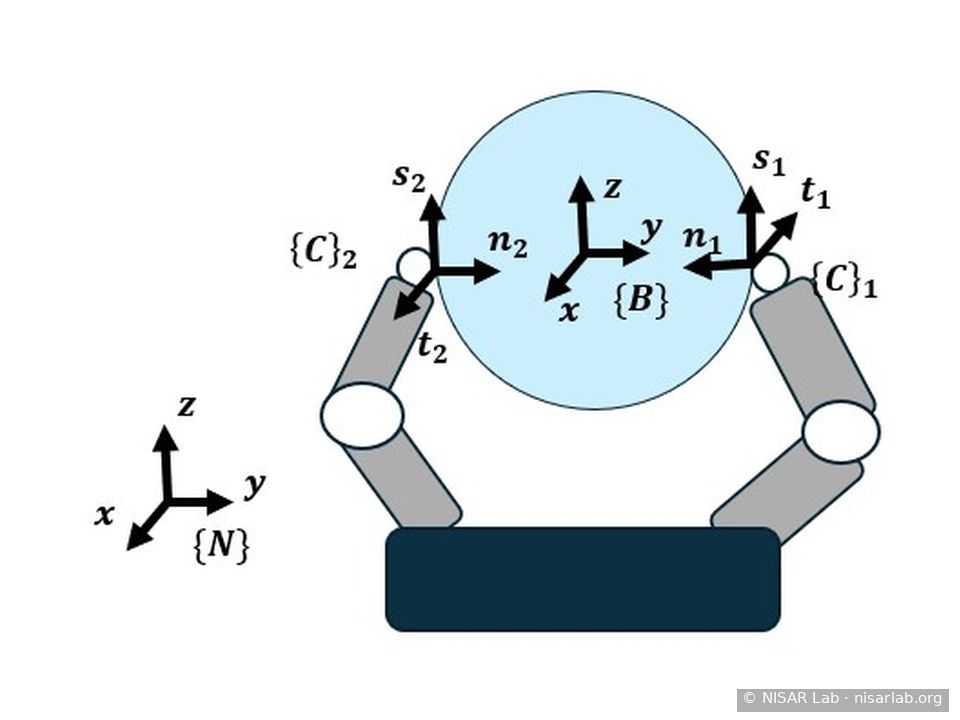
ロボットの把持を評価するための、理論と実用をつなぐフレームワークです。
 Ganganath J. A. Gajitha Nanayakkara卒業研究 · 2025
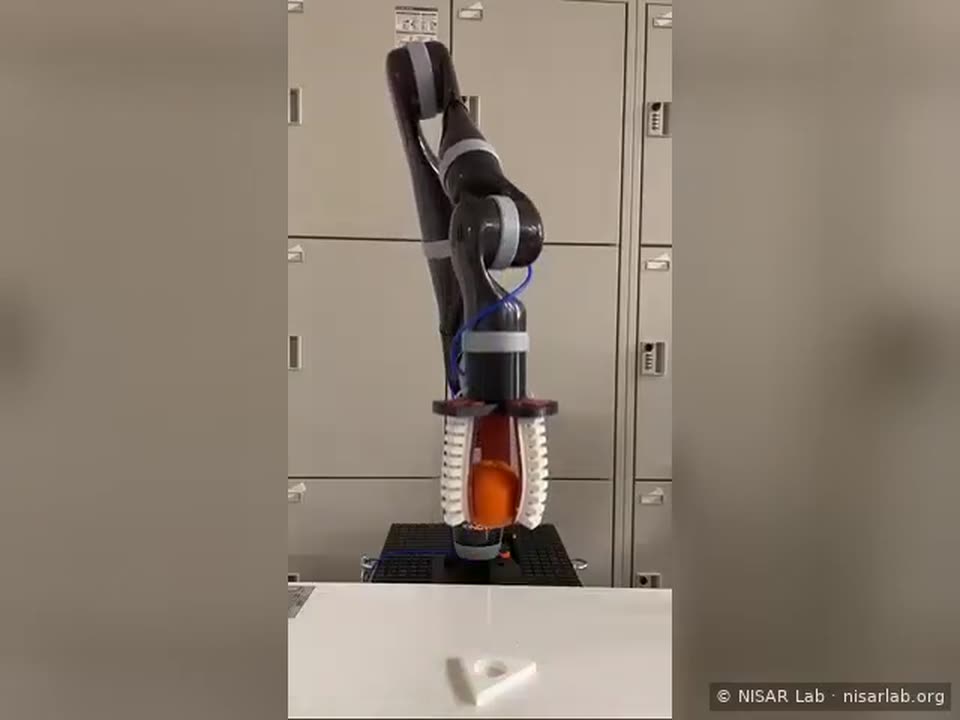
市販品で最も柔らかい部類の60A・70AのTPUフィラメントを使い、シリコーン注型なしで一体型のソフトロボットグリッパーを3Dプリントしました。
 Zeinelabden Yousef Khalid Meitani卒業研究 · 2025
進行中のプロジェクト
 Konain Abbas修士研究 · 進行中