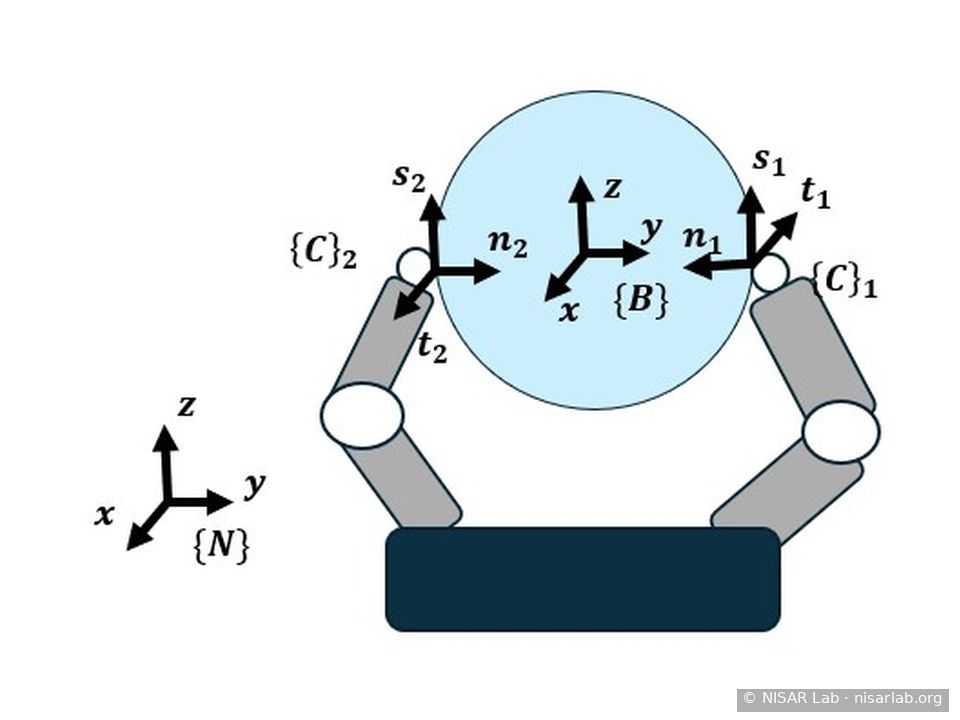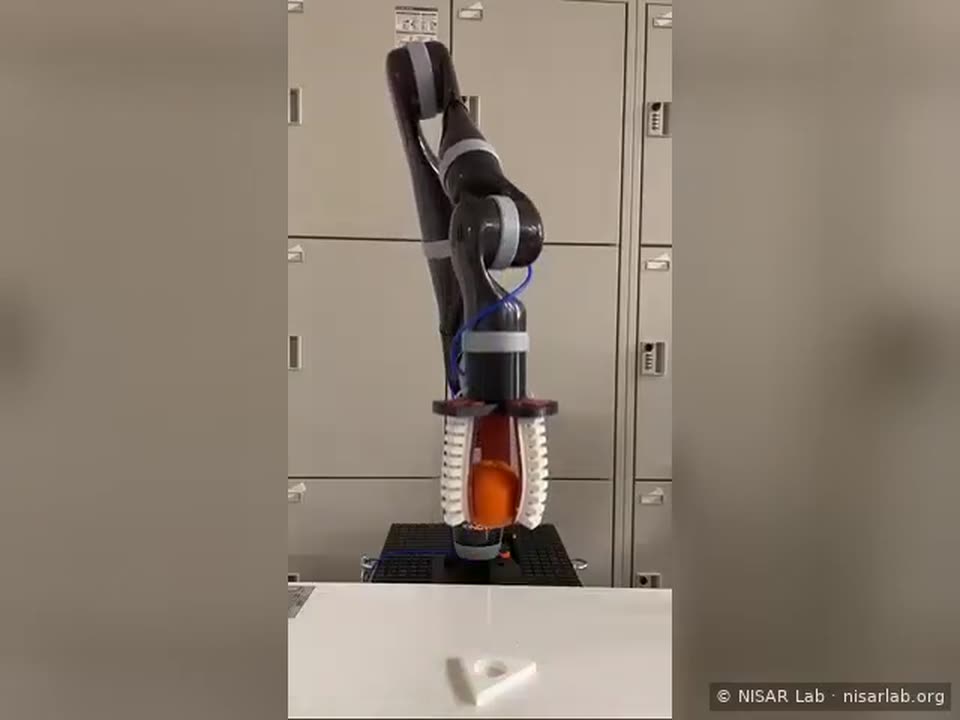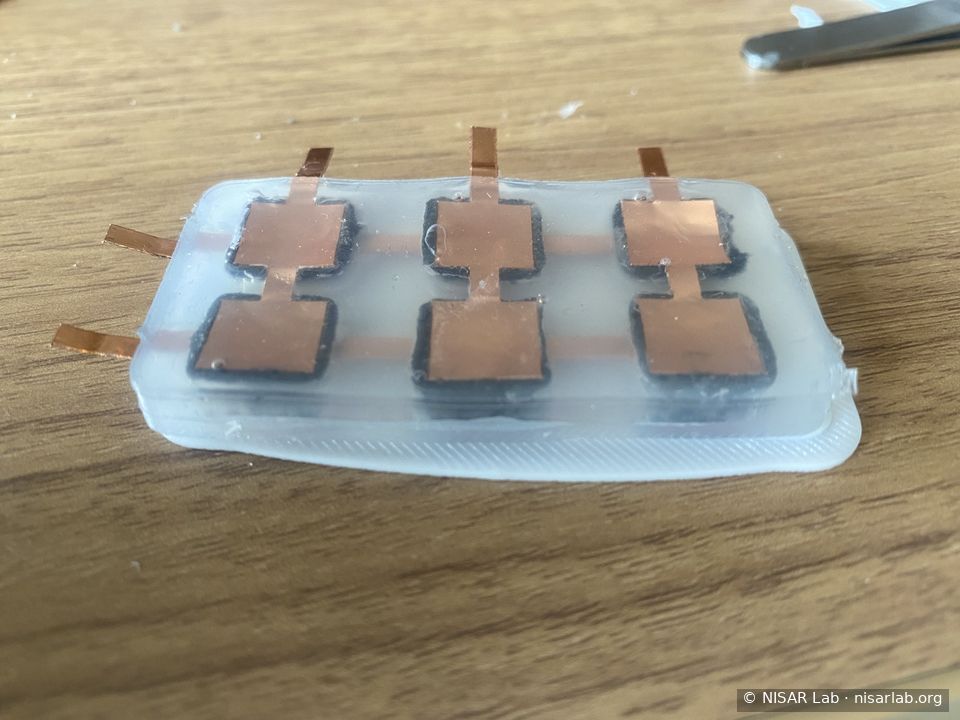
液体金属(EGaIn)を含むエラストマーフォームで作った6点の接触センサーを、ソフトロボットグリッパーの指に組み込みました。グリッパーがどこにどれだけの力で触れているかを検知できます。作製手順をすべて記録し、この材料を初めて実際に動作するロボット用センサーとして実現しました。

論文・発表(英語)
1
C. W. McGregor, J. Char, F. Haque, S. Nisar
30th Int. Symposium on Artificial Life and Robotics (AROB) 2025